IT Literature Intelligence 终审版本 (VERIFIED) 论文编号:
292| 原始基线:V0_ZCODE_BASELINE| 语义审核:pass_with_minor_revisions| 图表审核:pass
Three cortical scene systems and their development
Dilks · Trends in Cognitive Sciences · 2022 · Zotero itemID=2548
这是一篇观点性综述,核心主张是:长期以来"人脑三个场景选择性脑区都在直接支持导航"的默认假设并不成立。作者重构了整个图景——PPA 支持场景分类、OPA 支持视觉引导导航、RSC 支持基于地图的导航——并且提出改为“作者提出导航系统可能比场景分类系统发育更慢;其中 OPA 相关视觉引导导航已有部分支持,而 RSC 相关地图导航的发育时间线仍主要是推测”。想理解场景认知研究的功能划分之争,这篇文章是当前最有代表性的整合框架之一。
研究背景
过去三十年里,认知神经科学在人脑中找到了三个场景选择性脑区(scene-selective regions):位置旁海马区(parahippocampal place area, PPA)、枕叶位置区(occipital place area, OPA)和压后皮层复合体(retrosplenial complex, RSC)。它们在 fMRI 中对场景图片的响应约为物体和面孔的 2–4 倍。但作者指出,在这些区域被发现之后的很长时间里,研究框架几乎默认它们都是"导航的机器":Epstein 和 Kanwisher 1998 年发现 PPA 对完整房间的响应强于被拆散重排的房间,就顺势把空间布局(spatial layout)敏感性解释为导航功能的基础。作者认为这一推理有一个漏洞——空间布局信息不只服务导航,它同样是场景分类(scene categorization,比如海滩是"开放"的、厨房是"封闭"的)可用的线索,行为与计算机视觉研究早已证明这一点。因此,把"代表布局"等同于"服务导航",是相关性证据上的过度解读。
当时的缺口有两个。第一,三个区域各自在成人场景加工中承担什么精确角色,从未被正面拆解;尤其是一些报到 PPA 参与"地标识别"(landmark recognition)的研究,存在未校正多重比较、"double dipping"等方法学问题,不能作为定论。第二,这套功能组织如何从婴儿期发育到成年,几乎没有被系统检验过:多数发育研究只测了 PPA 一个区域,少数比较了多个区域的(如 Meissner 等 2019 发现 RSC 的场景选择性 7–8 岁已接近成人而 OPA、PPA 尚不是)又没有检验关键的"区域×年龄组"交互。于是"三个区域、一个功能"的旧叙事长期没有被正面挑战过。
研究思路
作者的总策略是"先拆功能、再谈发育"。他们没有引入新实验,而是把成人 fMRI、任务响应、多体素表征、经颅磁刺激(transcranial magnetic stimulation, TMS)、神经心理学病人这几类证据排成一张逻辑网:先用同一批刺激、三类任务(场景分类 vs 视觉引导导航 vs 基线)寻找任务层面的双分离;再用 MVPA(multivoxel pattern analysis,多体素模式分析)检验各区域到底编码哪些信息类别(类别、位置、朝向、左右感、自我中心距离、第一人称视角运动等);改为“TMS 为 OPA 的边界相关导航功能提供局部因果证据,病人研究提供有限佐证;但 PPA 与 OPA 两系统独立性的因果双分离尚未建立”。功能一旦拆开,发育假设就是水到渠成的推论——不同计算功能的系统应该有不同时间线。
思路背后的框架类比是对物体加工"什么/如何"(what/how)二分法的延伸:PPA 位于腹侧、对应识别,OPA 位于顶枕、对应即时行动。作者明确说明两个系统可以交互(静息态功能连接研究发现 PPA 与 OPA 存在相关),但交互不必是系统运作的前提——正如人不必认出一个物体叫什么也能顺利抓取它。对这套类比的检验方法是看:同样的任务对比、同样的信息编码分析,在物体加工里怎么分离,在场景加工里是否也这样分离。
方法
作为综述,本文的方法部分实际上是它所整合的证据结构。核心的功能拆分实验(Persichetti & Dilks, 2018)让被试对完全相同的三类图片执行两种想象任务:场景分类任务让被试假装站在房间里,判断场景是厨房、客厅还是卧室;视觉引导导航任务让被试想象沿地板走向左、中、右三扇门之一,并报告能否从某侧离开;基线是判断当前图片与上一张是否相同的一背任务。用同一批刺激跑三个任务,就能把"刺激属性驱动"与"任务过程驱动"区分开,从而判定区域偏好的功能归属。
信息层面的证据主要来自 MVPA:例如解码 PPA、OPA、RSC 分别是否代表特定地点的位置(如十街的餐厅 vs 桃树街的餐厅)、导航者的朝向(面朝北边还是南边的餐厅)与场景类别(餐厅)。因果证据来自 TMS——对 OPA 施加 TMS 会损害虚拟竞技场中以"到边界墙的距离"定义的位置导航精度。病人研究包括压后皮层/舌回损伤导致的地标失认(landmark agnosia)病例,以及两例 PPA 局灶卒中病人。发育证据来自幼儿 fMRI 中三个区域场景选择性的检验,以及对 5 岁和 8 岁儿童 OPA 是否表征场景相关的运动信息(第一人称视角运动,first-person perspective motion)的测量。
主要结果
(1) 任务层面出现清晰的双分离。PPA 在场景分类任务下响应显著高于视觉引导导航任务,且导航任务响应不高于基线——即完全没有任务调节;OPA 模式恰好相反,导航任务响应高于分类任务和基线;改为“RSC 在三种任务间没有显著响应差异,提示该实验未检测到其对场景分类或视觉引导导航的选择性任务调制”。这一双分离直接支持"场景分类系统(含 PPA)"与"视觉引导导航系统(含 OPA)"是两个可分离的神经体系。
(2) 信息编码层面同样双分离。MVPA 研究显示 PPA 代表场景类别(如"餐厅")但不代表具体位置与朝向;RSC 完全相反,代表位置和朝向但不代表类别;OPA 三者都不代表。作者据此把 PPA 从导航功能中剥离出来——此前那些支持 PPA 参与地标识别的研究存在方法缺陷(未校正多重比较、double dipping、未做跨区域比较或行为匹配),不能推翻这一结论。
(3) PPA 的功能画像指向"场景分类"。它对特定场景的典型物体(卧室的床、厨房的冰箱)、强情境关联物体(只在浴室出现的牙刷)、大型不可搬运物体(沙发)、物体群集的统计特征与材质(树叶、砖墙)都有编码,且其活动模式能解码场景类别并与行为表现相关;两例 PPA 局灶损伤病人编码新场景受损而名人地标无损,说明 PPA 管的是"识别这是什么地方"而非"这是哪个具体地方"。
(4) OPA 与 RSC 在导航内部再分工。OPA 代表左右感(sense)、自我中心距离、第一人称视角运动、构成边界或障碍的局部场景元素、可行路径五种信息(对应其导航功能),还呈下视野偏好(路径多在视野下部)、几乎无记忆效应,在主动与被动导航中响应都强,说明是自动运行。RSC 则代表地标信息(位置与朝向),有强记忆效应(对熟悉场景响应约为不熟悉的 2 倍),在复杂虚拟迷宫中主动导航高于被动导航,说明其加工是有意识的、包含与记忆中更大范围环境表征的"对接"。神经心理学上,顶叶损伤对应自我中心定向障碍(可能波及 OPA),压后/后扣带损伤对应朝向失定向(可能波及 RSC),与这一分工相呼应。
(5) 发育时间线不同。三个区域的场景选择性 5 岁即可检出,且 5 岁与 8 岁组间无差异;但 OPA 中导航相关的第一人称视角运动表征 5 岁时检测不到、8 岁才出现,且这一滞后特异性地存在于 OPA(见 Box 1);行为上,依赖 OPA 的"到边界墙距离"导航任务要到 8 岁后才成熟。作者由此提出核心假设:视觉引导导航与基于地图的导航系统都比场景分类系统发育慢——这一模式与腹侧"知觉"系统早于背侧"行动"系统发育的既有规律平行(Box 1 指出其更早的起点:婴儿 4–6 个月即可在海马旁回周围与前外侧枕叶检出对场景优于面孔的偏好,而真正"场景 > 物体"的选择性要等到 5 岁左右;静息态功能连接则在生后 27 天即已成形)。
图注解读
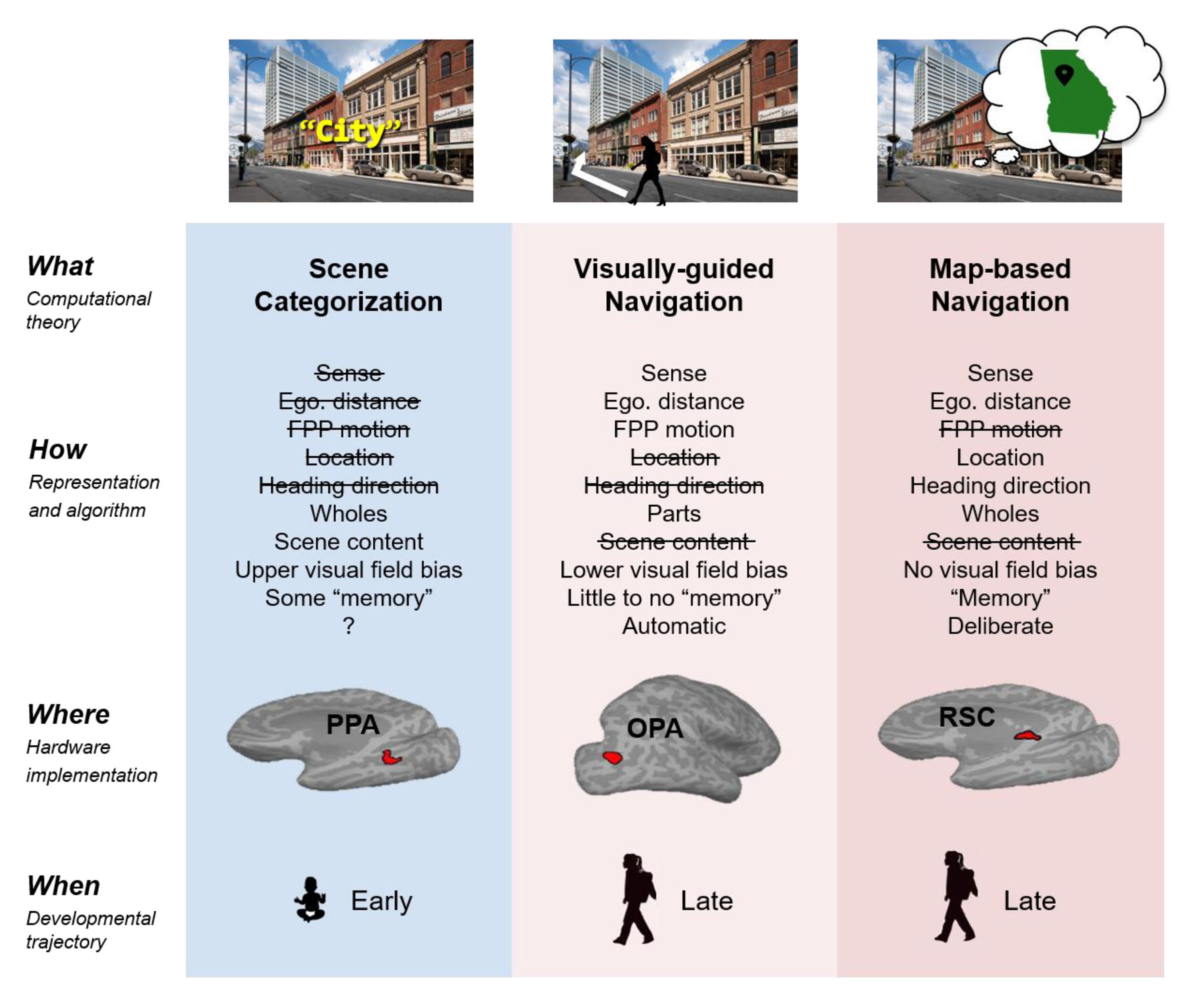
图 1 · 三个场景系统:计算目标、表征内容与发育时间线
原文图注:Figure 1, Key Figure. The three scene systems (a la Marr's levels of analysis) and their development. For example, the "scene categorization" system (including PPA) supports our ability to recognize the kind of place we are in (e.g., a city versus a beach), not a specific place, and is not involved in navigation. Accordingly, it does not represent information critical for navigation: sense (left/right), egocentric distance (near/far), first-person perspective (FPP) motion, location, or heading direction. Instead, it represents two kinds of information critical for categorizing scenes: i) spatial layout or "wholes" (i.e., the spatial arrangement of the major surfaces that make up the overall shape of a scene, and ii) scene content (e.g., the particular objects and textures that fill that space). By contrast, the "visually-guided" and "map-based" navigation systems (including OPA and RSC, respectively) do represent information essential for navigation. However, they do so differently, with the visually-guided navigation system representing information critical to guiding navigation through the immediately visible environment (i.e., sense, egocentric distance, FPP motion, and the local "parts" of a scene that constitute boundaries or obstacles), and the map-based navigation system representing information critical to guiding navigation from a specific place to some distant, out-of-sight place (i.e., sense, egocentric distance, location, heading direction, and the overall shape of a scene). Each system is further dissociated based on visual field bias, memory requirements, and the automaticity of the process they support. Finally, consistent with the distinct computational goals, representations, and cortical regions across the three scene systems, each is further hypothesized to develop along a different timeline. In particular, the scene categorization system is hypothesized to develop earlier than both the visually-guided navigation and map-based navigation systems.
这是全文的 Key Figure,本质上是把论文的中心论点画成了一张"按 Marr 分析层次展开"的对照表:三个系统各占一列(或一行),从上到下依次列出其计算目标(分类 / 视觉引导导航 / 基于地图的导航)、所辖脑区(PPA / OPA / RSC)、表征的信息清单(分类系统只要布局与内容、不要左右感和朝向;视觉引导导航系统要左右感、自我中心距离、第一人称运动和局部"部件"、边界或障碍;地图式导航系统则要位置、朝向与场景整体形状),再往下是视觉视野偏好、记忆需求与自动化程度的差异,最后落在各不相同、且导航类系统更慢的发育时间线上。读这张图的方法是逐行比对三个系统的"有/无":像左右感、朝向这类导航标志性的信息,恰恰不在 PPA 那一列里——这正是"PPA 不做导航"论断的图形化表达。它对应上文几乎全部主要结果:双分离、信息编码分工、以及发育快慢的假设。
讨论
Discussion 部分的关照主要在"证据够不够强、边界在哪"。作者坦承几条限制:场景分类与视觉引导导航两个系统相互独立的最强证据应是脑损伤病人中的因果双分离,这目前还缺(现有的 landmark agnosia 病例要么损伤弥散、波及海马与压后皮层,要么缺少能排除其他假设的对照条件);三个场景系统在不同物种是否同源也是悬而未决的问题——猕猴虽然也有三处与人类位置相仿的 scene-selective 区域,但其功能同源与否尚不清楚。对过去的分歧文献(Epstein & Kanwisher 1998 的 PPA 空间布局解释、一系列 PPA 地标识别研究),作者的处理方式是逐条指出其解释上的歧义或方法学短板,而非否定其数据本身——例如 PPA 确实编码空间布局,但布局同样服务分类。作者同时给出三个 outstanding questions:场景类别在 PPA 中是否按基本水平(basic level)表征;猕猴的对应区域是否功能同源;能否用"面向具体任务训练"的计算模型来检验三系统假设。
一句话总结
我认为这篇文章最大的贡献不是给了三个区域三个新标签,而是把"代表布局 = 服务导航"这条隐含的推理链切断了:空间布局可以同时是分类的线索,所以在逻辑上限定了导航假设根本没有被直接检验过。它把每条证据都按"任务调制—信息表征—因果—病人"四个层次排开,这种组织方式本身就值得学;但三个系统最终能否独立成立,仍要等 PPA 与 OPA 的局灶损伤双边分离出现——这在文中也承认了。发育部分(导航系统晚熟)目前更像一个设计合理的待检验假设,而非定论。
审校与证据追溯 (Verification & Evidence)
图表审计结果
- Fig1: 提取质量
good,对齐度full,识别面板[]
关键事实与局限性声明
- 审校纠偏: 导航类系统明显晚于分类系统。 -> 评注:
- 审校纠偏: RSC 对三个任务响应一致,或者说不参与哪种任务。 -> 评注:
- 审校纠偏: 主动导航高于被动导航,说明其加工是有意识的。 -> 评注:
- 审校纠偏: 真正“场景 > 物体”的选择性要等到 5 岁左右。 -> 评注:
- 补充要点: : (第 5 页)
- 补充要点: : (第 9 页)
- 补充要点: : (第 5 页)