IT Literature Intelligence 终审版本 (VERIFIED) 论文编号:
203| 原始基线:V0_ZCODE_BASELINE| 语义审核:pass| 图表审核:pass
The Neural Selection and Integration of Actions and Objects: An fMRI Study
Yoon · Journal of Cognitive Neuroscience · 2012 · Zotero itemID=1886
这篇文章问的是一个"接线"问题:看见"用斧头劈"与"用斧头擦"这两段动作视频时,大脑怎样分别选出动作信息与物体信息,又在哪里把两者的匹配关系(一致性,congruency)整合起来。作者用同一批视频、只改变注意任务(对物体做 1-back 或对动作做 1-back),发现任务决定性地切换了顶-额动作网络与额-下颞物体网络,而丘脑不同核团按任务与一致性的组合被分别招募——给出了"任务目标与知觉一致性信号在丘脑汇合"的整合机制雏形。
研究背景
传统理论认为为物体选取合适动作依赖语义知识:杯子通过"用途与联想"激活喝水动作。但神经心理学证据表明,动作信息的通达可以相对直接地由物体的视觉属性唤起、不必经过联想语义记忆:视失语症(optic aphasia)患者认不出眼前物体却能对它做出正确手势(Hillis 与 Caramazza 1995;Riddoch 与 Humphreys 1987);反过来另一些病人能命名物体、能凭名称做对动作,视觉呈现时却做不对(观念运动性失用,ideomotor apraxia 一类病例)。健康被试的行为实验同样显示双通道:对图片做动作决策快于对名称做,且受把手朝向等视觉因素影响而不受语义启动影响(Yoon 与 Humphreys 2005, 2007)。与此同时,动作观察网络(双侧 STS、下顶叶 IPL、额下回 IFG、运动前区 PM 等)与"可操作物体激活背侧网络"(左前缘上回 SMG 编码工具使用运动程序)的证据也在积累。缺口在于:这些区域如何受注意与动作-物体关系一致性的调制,以及动作信息与物体信息究竟在哪里被整合,并不清楚。
行为层面还有一个关键前因:用与本实验相似的刺激,Yoon 与 Humphreys(2005)发现当物体以匹配的握持方式、按其典型用途被使用时,动作决策与语义决策都快于不一致的情形——即一致性同时易化两条通路。作者推测这与镜像神经元系统驱动的动作模拟有关:观看动作会在运动皮层引发模拟反应,且模拟对动作与物体信息的交互敏感(Humphreys 等 2010 发现一致握持时背侧 PM 活动更高)。于是问题可以拆成三层:注意动作/注意物体分别调用哪些网络?一致性如何调制这些网络?哪些区域负责让"一致性"依任务而调制不同网络?
研究思路
设计的关键是"刺激完全相同、任务决定加工对象":120 段约 1.4 秒的动画视频(选自 Yoon 与 Humphreys 2005)里,60 段动作与物体典型用法一致(用锤子敲),60 段不一致(用锤子擦)。被试在不同区组里对同一批视频做 1-back 任务——要么盯物体(忽略动作),要么盯动作(手的运动方式,忽略物体)。为防物体任务退化成低层视觉匹配,1-back 重复被设定为同类目的不同样例(exemplar,例如两把不同的锤子),迫使被试做真正的物体识别。整个设计是 Task(物体/动作)× 一致性(一致/不一致)的全因素被试内设计:任务以区组操纵(每任务 6 个区组、区组顺序随机,区组开头 3 秒提示语,试间注视符号 "^"/"o" 持续提醒维度),一致性以事件操纵(每事件 500 ms 注视 + 1425 ms 视频,间隔 2–6 秒,每条件 30 个事件;要求按键的重复事件占 16.7%、单独建模)。核心推理链是:任务主效应分离动作/物体网络;一致性主效应揭示两网络内部的整合;任务×一致性交互则定位"按任务目标对一致性信号做门控"的区域——作者预判这类区域应同时连接动作观察网络与物体网络。
方法
17 名右利手健康成人(11 女,平均 24.5±6 岁)参加。由于动作与握持天然绑定,不一致条件下部分试次的握法也随动作改变,作者把"不一致握法与一致握法是否相同(0/1)"与"用单手还是双手(1/2)"作为无兴趣协变量纳入模型,剥离这些混杂。扫描用 3 T Philips Achieva,38 层前-颞斜位片(2 mm 厚、1.25 mm 间隙,面内 2×2 mm,TE 35 ms,TR 2400 ms,8 通道 sense 2)。数据经 SPM8 预处理( realign与unwarp(头动校正与畸变-头动交互校正)、时间校正、MNI 归一化、重采样 3×3×3 mm³、9 mm FWHM 平滑)。实验程序由 Matlab 下的 Cogent 工具箱实现,分两个 fMRI session 完成。一阶分析用一般线性模型(GLM)建模四个条件的起始时间,卷积标准血流动力学响应函数(HRF),纳入握法/手数协变量、单独建模的重复事件、6 个运动参数、区组效应与 1/128 Hz 高通。二阶随机效应分析用混合峰值-阈值法(Poline 等 1997:峰值 Z>3.6 且 ≥20 个体素 Z>2.69),正文聚焦通过家族误差校正(family-wise error correction, FWE)的结果,同时报告 p<.005 未校正、≥50 体素的簇;解剖标注用 AAL(Anatomical Automatic Labeling)工具箱与 Duvernoy 图谱,柱状图取组峰值周围 3 mm 球内的效应量(beta 值)。
主要结果
- 行为上物体任务比动作任务容易:准确率 95.07±1.93 对 90.76±1.78(F(1,16)=9.3,p<.01),对重复物体的反应也快于重复动作(1038.8 对 1360.5 ms,F(1,16)=24.4,p<.001;作者提示动作本身依赖随时间展开的信号,可能部分解释反应时差)。
- 任务主效应(同一批刺激)呈现清晰的双流分离:注意动作时,双侧 SMG(延伸至中央后沟)、双侧 IPS/上顶回、双侧中央前沟与右侧 IFG 反应更强,构成顶-额动作观察网络(左 SMG 簇达 FWE 校正显著,Z=4.73)(图 2 绿色,表 1);注意物体时反应更强的是内侧上额回 SmFG(Z=3.53),以及在更低阈值下的左下颞回 ITG(仅 14 体素、低于可靠性阈值,作者谨慎处理但认为符合腹侧流预期)(图 2 红色,表 1)。
- 一致性主效应:一致 > 不一致见于双侧 IPL、SmFG(对应 SMA,BA6)、双侧壳核(含苍白球)、右 STS 与左 ITG/FFG——动作观察网络与物体相关区同时增强(图 3 黄色,表 2);不一致 > 一致则出现在双侧枕内侧皮层(BA17 距状沟起,延伸至舌回与中枕回)(图 3 蓝色,表 2),作者用预测编码(predictive coding)解释为不可预期输入需要更多早期视觉加工。
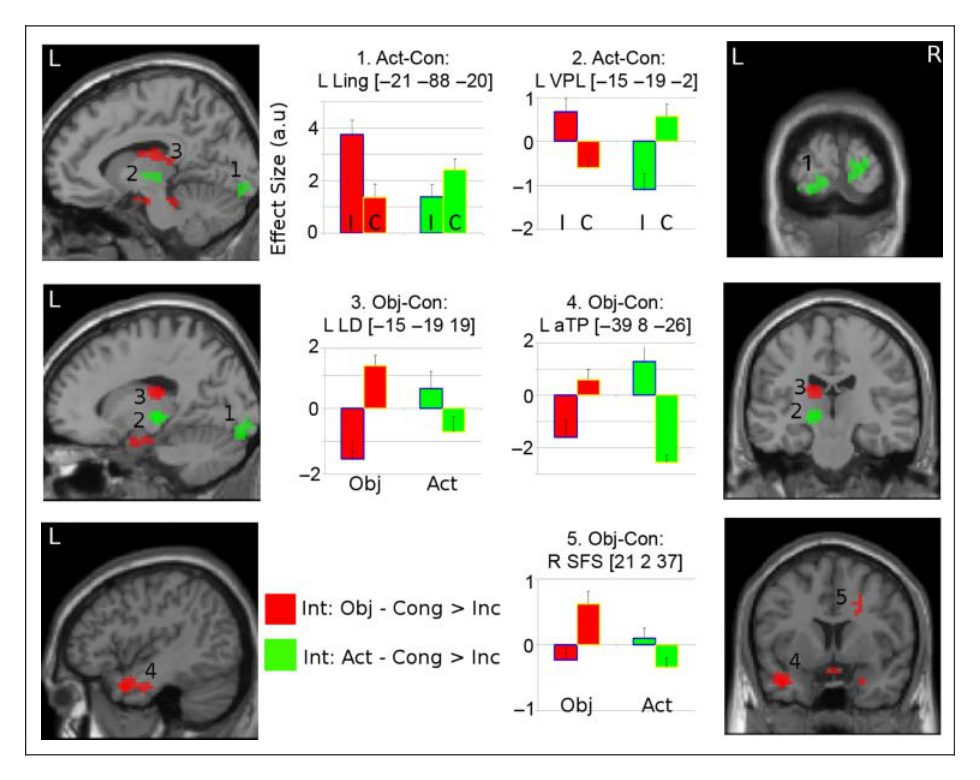
- 任务×一致性交互给出丘脑核团的双分离:动作任务下一致性与物体任务下相反模式的焦点是腹后外侧核(VPL)与丘脑枕腹侧部(−15, −19, −2,Z=4.67,FWE 校正)及双侧枕后皮层;物体任务下则是背外侧核(LD;−15, −19, 19,Z=4.12)、双侧颞极、内侧颞叶、右上额沟、小脑 VI 与脑桥(图 4,表 3)。用未平滑数据在个体水平分析:所有被试都表现出丘脑内的解剖分离(左丘脑 12 人按任务分离出两个核团、右侧 9 人;个体峰值均值在 z 轴上也呈数毫米的系统分离,见表 4)。
- 连接性佐证:查 FMRIB 丘脑连接图谱,动作任务下更强的 VPL(−15, −19, −2)高概率连接初级运动皮层(.43)、感觉皮层(.42)与运动前区(.43);物体任务下更强的 LD(−15, −19, 19)主要连接颞叶(.36)与腹侧前额叶(.29)——核团的解剖连接与其任务归属精确对应。
图注解读
图 1 · 刺激示例
原文图注:Figure 1. Stimuli examples. Examples of stills extracted from the movie clips (∼1.42 sec) that were presented to the participants during the fMRI experiment. The clips depict pantomime actions performed with different objects. The action could be congruent with the typical way the object is used (chopping with an axe) or incongruent (wiping with an axe). In different blocks, participants performed a 1-back task either on the type of object or on the nature of the action (the way the hand moved).
解读:图中是从视频里截出的静帧示例:同一把斧头,配"劈砍"(一致)或"擦拭"(不一致)的动作。这张图定义了全文的自变量——动作与物体的典型用法匹配与否;注意任务在区组间切换(对物体类别做 1-back 或对手的运动方式做 1-back),同一帧画面在两种任务下被完全重复使用。读后文激活图时须记住:所有任务差异都来自注意指向,而非刺激本身。
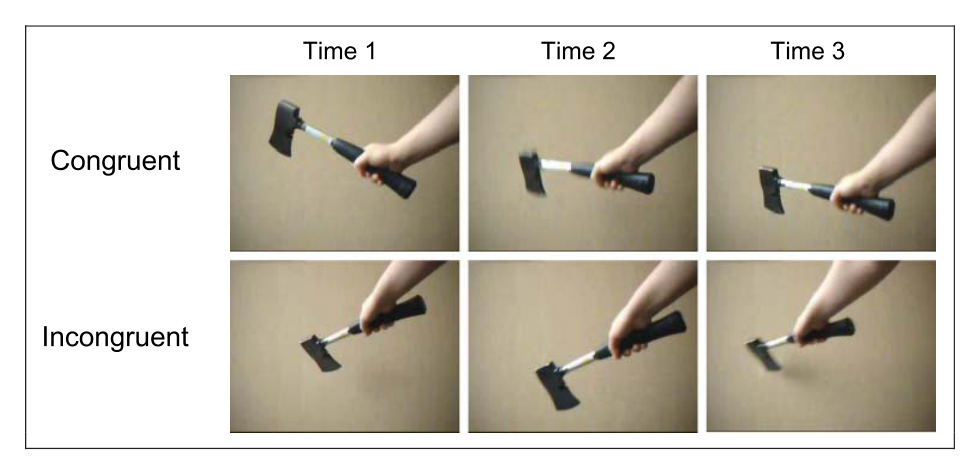
图 2 · 任务主效应:动作网络与物体网络
原文图注:Figure 2. SPM blobs overlaid on a T1 single-subject template (side columns) and a lateral view of a rendered brain. SPM outputs were threshold at p < .005, uncorrected, with at least 50 voxels. Foci showing a larger response in the object task (Obj) are depicted in red; foci showing larger responses in the action task (Act) are depicted in green. The bars show the averaged effect size extracted from a 3-mm sphere around the group maxima. Error bars depict SEMs. R = right; L = left; 1 = SmFG; 2 = pre-CS; 3 = SMG; 4 = IPS; 5 = IFG.
解读:绿色点是动作任务(相对物体任务)反应更强的焦点——双侧 SMG、IPS、中央前沟与右 IFG,即顶-额动作观察网络;红色点是物体任务更强的焦点——内侧上额回 SmFG(左侧下颞回的 ITG 未达图中阈值,只在表 1 里以 14 体素出现)。柱状图给出各焦点两个任务的 beta 值对照,可以直观看到动作网络在动作任务下被整体抬升。这张图支撑主要结果第 2 条:同一批视频,注意指向不同,激活的网络截然不同——注意对动作/物体信息的选择是通过两套分离的通路实现的。
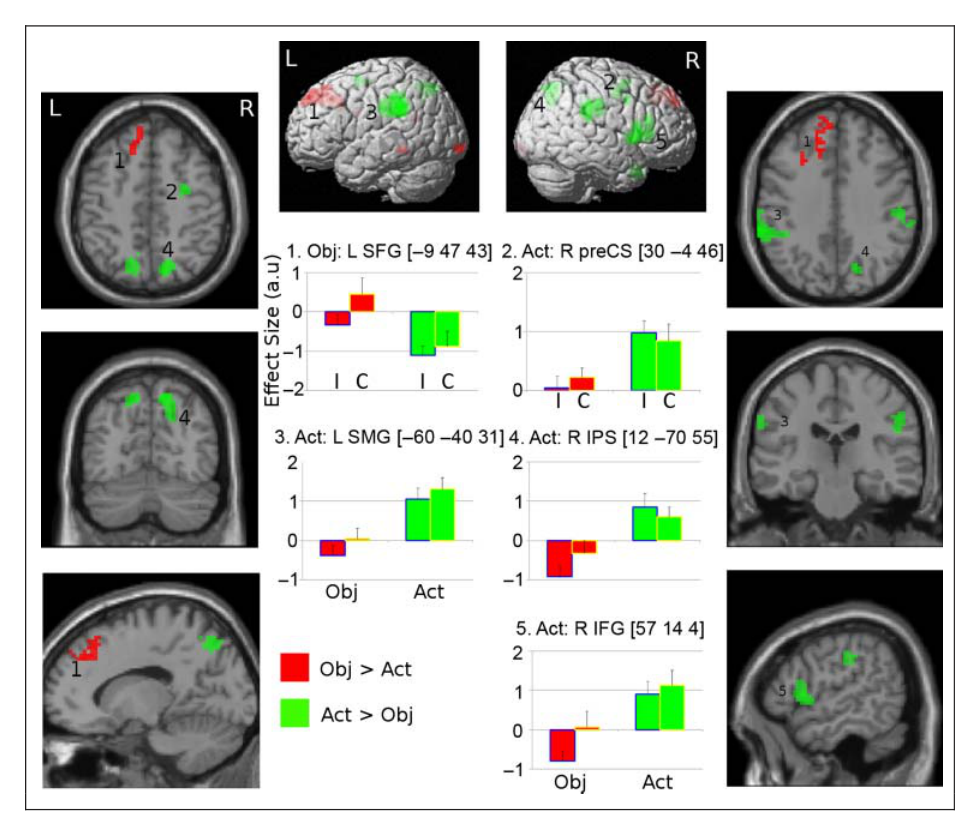
图 3 · 一致性主效应:哪些区域在乎"用得对不对"
原文图注:Figure 3. SPM blobs overlaid on a T1 single subject template (side columns) and a lateral view of a rendered brain. The SPM outputs were thresholded at p < .005, uncorrected, with at least 40 voxels. Foci showing a larger response to incongruent stimuli (Inc) are depicted in blue; foci showing larger responses to the congruent stimuli (Con) are depicted in yellow. The bars show the averaged effect size extracted from a 3-mm sphere around the group maxima. Error bars depict SEMs. R, right; L, left; 1, calcarine sulcus (Cal); 2, STS; 3, SmFG; 4, putamen; 5, IPL angular gyrus; 6, fusiform gyrus (FFG)/ITG.
解读:黄色点是一致 > 不一致的焦点:双侧 IPL、SmFG/SMA、壳核(含苍白球)、右 STS 与左梭状回/下颞回——动作目标计算、熟悉工具的运动表征、手-物体空间关系这些功能都落在其中,说明"用得对"的熟悉组合让动作计划与物体加工区域同时更活跃。蓝色点是不一致 > 一致的焦点:双侧枕内侧与距状沟(BA17 起)——越早期、越靠后的视觉区反而在"错配"时更活跃,这是预测编码视角下"不可预期输入需要更多感觉加工"的图形证据。注意这些效应与任务无关(两任务合并分析),即一致性调制是自动的——这是本研究的独创之处。
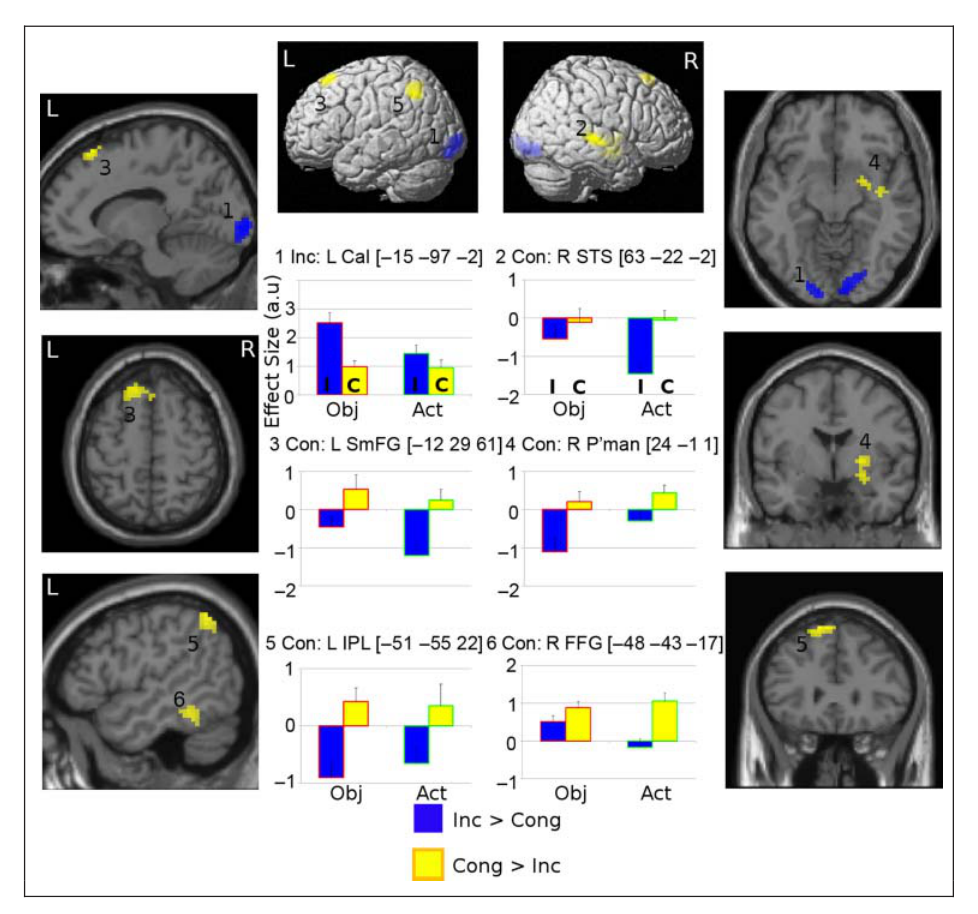
图 4 · 任务×一致性交互:丘脑核团的分工
原文图注:Figure 4. SPM blobs overlaid on a T1 single-subject template (side columns). The SPM outputs were thresholded at p < .005, uncorrected, with at least 50 voxels. Foci showing larger stimulus congruency effects (Cong > Inc) in the object (Obj) compared with the action (Act) task are depicted in red; foci showing the reverse pattern are depicted in green. The bars show the averaged effect size extracted from a 3-mm sphere around the group maxima. Error bars depict SEMs. R, right; L, left; 1, lingual gyrus (Ling); 2, VPL thalamic nucleus; 3, LD thalamic nucleus; 4, TP (temporal pole); 5, SFS (superior frontal sulcus).
解读:这是全文最具原创性的图。绿色焦点是"动作任务下一致性效应更强"的区域:双侧丘脑后腹侧(VPL/丘脑枕腹侧,坐标 z≈−2 至 −8)与双侧枕后皮层;红色焦点是"物体任务下一致性效应更强"的区域:丘脑背外侧核(LD,z≈19)、颞极、右上额沟等。两个丘脑焦点在 z 轴上相差约 21 mm(−2 对 19),正好分属 VPL(连运动皮层)与 LD(连颞叶)两个解剖上连接模式迥异的核团。柱状图按四个条件(任务×一致性)给出 beta 值,可以看到 VPL 的一致性效应集中在动作任务、LD 的一致性效应集中在物体任务——即丘脑不是简单转发信号,而是按当前任务目标选择性门控不同核团,再把一致性信号送进被选中的通路。
讨论
作者的解读分三步。第一,注意的选择作用: 完全相同的刺激下任务切换就足以切换网络——注意动作时动作观察网络全面增强,未注意时大幅减弱;而注意物体只带来较弱的 SmFG 与左 ITG 效应,作者坦承原因只能猜测(物体任务较易、任务难度通常与神经反应广度正相关;且 ITG 对一致性本身敏感,可能稀释了任务效应),SmFG 的作用(例如是否为抑制动作信息、让位于物体加工)留待未来。第二,一致性的自动调制:一致配对增强双侧 IPL、SmFG/SMA、壳核、STS 与 ITG/FFG,这与动作目标编码(Fogassi 等 2005)、熟悉工具的运动表征(Vingerhoets 2008)、手-物体姿态关系(Sunderland 等 2011)的解释相容;与 Valyear 与 Culham(2009)未在 IPL 观察到握法典型性效应的矛盾,作者归因于刺激差异——本实验动作模仿物体的功能用途、意图在条件间变化,而 Valyear 的抓-举任务里动作目标始终一致,提示 aIPS 编码的是"可行(一致)的动作"而非握法本身。第三,也是最核心的:丘脑 VPL 与 LD 的双分离在个体水平可靠,且核团的解剖连接(VPL→运动/运动前区、LD→颞叶/腹侧前额叶)与任务归属精确匹配——作者据此提出皮层反馈与任务约束在丘脑汇合,不同核团按任务被门控、再被一致性信号调制,构成任务目标与知觉一致性整合的机制。局限方面,作者明确承认这是相关分析,不能判定哪些结构是执行动作所"必需";关于直接通路与语义通路的争论,数据只支持"两个网络都表征物体及其相应动作":背侧-运动联合皮层可能足以执行正确动作,而颞极(语义知识传统据点)只对物体任务表现出一致性效应——语义知识包含动作知识,但只有任务相关时才被通达。
一句话总结
我认为这篇文章的真正亮点不在"背侧管动作、腹侧管物体"的老结论——那只是把已知网络用注意操纵复现了一遍——而在丘脑:VPL 与 LD 随任务和一致性分别被点亮,且连接模式与任务严丝合缝,这给"整合发生在哪里"提供了第一个像样的候选答案。当然 fMRI 证据是相关的,"丘脑门控"究竟是因果机制还是皮层活动的投影,作者自己也很清醒;要坐实它得靠经颅磁刺激(TMS)或患者证据。
审校与证据追溯 (Verification & Evidence)
图表审计结果
- Fig1: 提取质量
good,对齐度full,识别面板[] - Fig2: 提取质量
good,对齐度full,识别面板[] - Fig3: 提取质量
good,对齐度full,识别面板[] - Fig4: 提取质量
good,对齐度full,识别面板[]